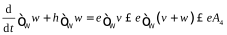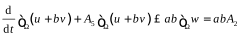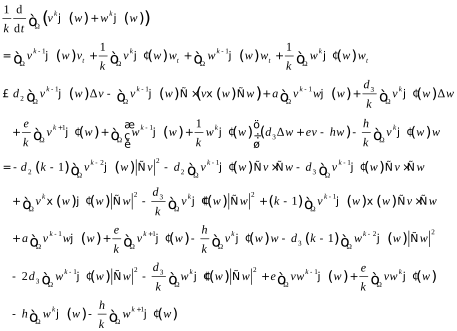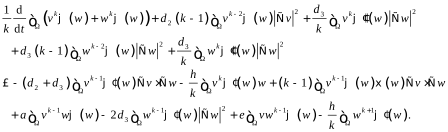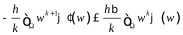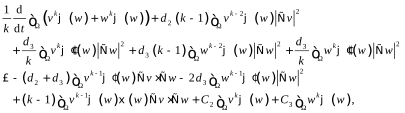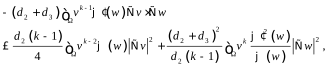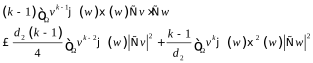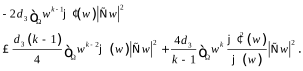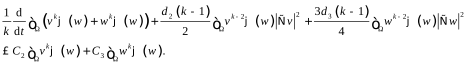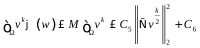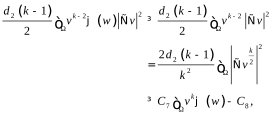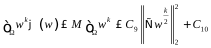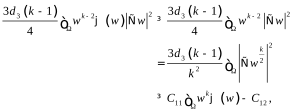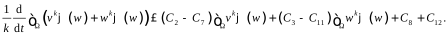具有食饵年龄结构和趋化项的捕食者–食饵模型的全局有界性-凯发娱乐注册

具有食饵年龄结构和趋化项的捕食者–食饵模型的全局有界性
global boundedness of a predator-prey model with stage structure and taxis term for the prey
doi: , , html, ,   
作者: 王一然:南京邮电大学理学院,江苏 南京
关键词: ;;;;;;;
摘要: 捕食者–食饵的相互作用是一个复杂生态系统的基本组成模块之一。考虑到捕食者和食饵种群的年龄结构对它们之间相互作用的影响,文章建立了一个具有食饵年龄结构和趋化项的捕食者–食饵模型。该模型将食饵成长分为两个阶段:未成熟和成熟,且一部分未成熟食饵会成长为成熟食饵。在neumann边界条件下的光滑有界区域上,用构造辅助函数的方法证明了该模型解的全局存在性和有界性。该结果适用于任意空间维度的系统。
abstract: predator-prey interactions are one of the fundamental building blocks of a complex ecosystem. in this paper, considering the influence of the stage structure of predator and prey populations on their interactions, a predator-prey model with prey stage structure and taxis term was developed. the model divides prey growth into two stages: immature and mature, and a portion of immature prey grows into mature prey. the global existence and boundedness of the solution are proved by constructing an auxiliary function on a smooth bounded region under no-flux boundary conditions. the result holds for the system in any spatial dimension.
文章引用:王一然. 具有食饵年龄结构和趋化项的捕食者–食饵模型的全局有界性[j]. 理论数学, 2024, 14(10): 117-128.

1. 引言

捕食者–食饵系统是种群动力学中一个非常重要的数学模型。而捕食者和食饵之间的相互作用则有助于维持生态系统的平衡和稳定性[1]。lotka-volterra最初提出了捕食者–食饵系统的数学模型。之后,为了解释各种种群生态学问题,许多学者又从lotka-volterra方程发展出许多其它的数学模型。kareiva和odell [2]提出了第一个食饵趋化模型:

{ u t =dδu−χ∇⋅( u∇v ) cψ( u,v )−k( u ), x∈ω, t>0, v t =δv h( v )−ψ( u,v ), x∈ω, t>0. (1)

ainseba等人在[3]中研究了(1)全局弱解的存在性。lee等人[4]研究了(1)的模式形成,结果表明,食饵趋化性倾向于稳定系统。tao [5]得到了 n≤3 时全局有界经典解。wu等人[6]建立了全局解的存在性和有界性,其中 χ 足够小,空间维度是任意。wang等人[7]证明了对于较小的食饵趋化系数的模型在任意空间维度上的全局时间解。更多相关著作可参考[8]-[11]。在自然界中,有许多物种的个体成员都有一段生命史,其经历了两个阶段:未成熟和成熟。特别是,哺乳动物种群和一些两栖动物。在现实世界中,种群的分布不仅取决于时间,还取决于栖息地的空间位置。考虑到扩散机制,xu [12]研究了具有一般功能响应和年龄结构的扩散捕食者–食饵模型的全局解的存在性、一致有界性和平衡点的稳定性,得到了非常正稳态的存在性和不存在性。在文献[13]中,作者证明了具有捕食者年龄结构的交叉扩散捕食者–食饵模型,在n维有界光滑区域上相应的neumann初边值问题具有唯一的整体经典解,且在交叉扩散系数方面允许阈值型动力学。mi等人[14]在二维齐次neumann边界条件下,建立了具有食饵趋化和年龄结构的未成熟食饵扩散捕食–食饵模型经典解的存在性。受趋化现象以及文献[14]中模型的启发,考虑了一个带有年龄结构的捕食者–食饵趋化模型:

{ u t = d 1 δu buφ( v )−g( u ), x∈ω, t>0,  v t = d 2 δv−∇⋅( vξ( w )∇w ) aw−cv−l v 2 −uφ( v ), x∈ω, t>0, w t = d 3 δw ev−hw, x∈ω, t>0, ∂u( x,t ) ∂ν = ∂v( x,t ) ∂ν = ∂w( x,t ) ∂ν =0, x∈∂ω, t>0, u( x,0 )= u 0 ( x )≥0, v( x,0 )= v 0 ( x )≥0, w( x,0 )= w 0 ( x )≥0, x∈ω. (2)

其中, u( x,t ) 、 v( x,t ) 和 w( x,t ) 表示捕食者、未成熟食饵和成熟食饵的密度;栖息地ω是 r n ( n≥1 ) 中的有界域,光滑的边界为 ∂ω ;齐次neumann边界条件为边界条件;δ是表示随机运动的拉普拉斯算子; ν 为 ∂ω 上的向外法向量;d1、d2、d3分别代表三种生物的随机运动的正扩散系数;函数 g( u ) 表示捕食者的死亡率;函数 φ( v ) 表示捕食者功能反应函数;b表示捕食者的转化率;a表示未成熟食饵的出生率,c为成熟食饵的死亡率和转化率,l为未成熟食饵种群内的竞争率;e为成熟食饵的转化率,h为成熟食饵的死亡率; −∇⋅( vξ( w )∇w ) 表示未成熟食饵向成熟食饵密度增加的方向运动;参数a、b、c、l、e、h是正的。其中, ξ( w ) 是依赖未成熟食饵的趋化函数。

然后,我们假设函数 g( u ) 、 φ( v ) 和 ξ( w ) 满足以下更一般的假设:

(h1) 函数 φ:[ 0,∞ )→[ 0,∞ ) , g:[ 0,∞ )→[ 0,∞ ) , ξ:[ 0,∞ )→[ 0,∞ ) 是连续可微的;

(h2) 存在 b>0 使得对任意 v≥0 , φ( v )≤b ;

(h3) 存在 c>0 使得对任意 u≥0 , g( u )≥cu ;

(h4) 对任意 w≥0 , ξ * >0 , γ>1 , ρ>0 ,则函数 ξ( w )≤ ξ * ( 1 ρw ) γ 。

本文主要研究了具有食饵趋化项的带年龄结构项的捕食者–食饵模型,证明了该模型的全局存在性和有界性的结果如下:

定理1 设ω是带有光滑边界 ∂ω 的 r n ( n≤2 ) 上的有界区域。假设d1、d2、d3、a、b、c、l > 0, g( u ) 和 φ( v ) 满足(h1)~(h4)。对于任何 ( u 0 , v 0 , w 0 )∈ ( w 1,p ( ω ) ) 3 ,且 p>n , u 0 ≥0 , v 0 ≥0 , w 0 ≥0 ,如果参数 ξ * 、a、e足够小,则系统(2)在 ω×( 0,∞ ) 上具有一个全局经典解,满足:

( u,v,w )∈ ( c( [ 0,∞ ); w 1,p ( ω ) )∩ c 2,1 ( ω ¯ ×( 0,∞ ) ) ) 3 .

本文中,用 ‖ ⋅ ‖ p 表示 l p ( ω ) 的范数, 1≤p≤∞ ; ‖ ⋅ ‖ h, p 表示 w h,p ( ω ) 的范数, h=1,2 , 1≤p≤∞ 。

2. 局部存在和预备知识

首先证明了系统(2)的局部解的存在性。

引理1 假设存在初值 ( u 0 , v 0 , w 0 )∈ ( w 1,p ( ω ) ) 3 且p > n, u 0 ≥0 , v 0 ≥0 , w 0 ≥0 ,条件(h1)~(h4)成立。那么存在一个正常数 t max (最大存在时间),对所有 t∈[ 0, t max ) ,使得系统(2)存在唯一的非负古典解 ( u,v,w )∈ ( c( [ 0, t max ); w 1,p ( ω ) )∩ c 2,1 ( ω ¯ ×( 0, t max ) ) ) 3 ,且满足:

0≤u( x,t ) , 0≤v( x,t ) , 0≤w( x,t ) , x∈ ω ¯ .

此外,如果 t max <∞ ,则:

‖ u( ⋅ ,t ) ‖ ∞ ‖ v( ⋅ ,t ) ‖ ∞ ‖ w( ⋅ ,t ) ‖ ∞ →∞ , t→ t max .

证明:利用压缩映射原理和最大值原理可以得到局部存在性的结果。具体的细节可以参看文献[15]。

下面我们回顾具有齐次neumann边界条件下的扩散半群的性质(详见[15])。对于 p∈( 1,∞ ) , u∈d( a ):={ ω∈ w 2,p ( ω ): ∂ω ∂n =0 在 ∂ω 上 } ,定义扇形算子 au:=−δu 。

同理,取 a d u:=−dδu ,满足与a相同的性质。我们在这里只介绍a,而 a d 的相同性质将在下面分析应用。

引理2 假设 h∈{ 0,1 } , p∈[ 1,∞ ] , q∈( 1,∞ ) 。那么存在正常数 m 1 使得对于任何 u∈d( ( a 1 ) θ ) , θ∈( 0,1 ) ,有:

‖ u ‖ h, p ≤ m 1 ‖ ( a 1 ) θ u ‖ q , (3)

其中, h− n p <2θ− n q 。如果另外 q≥p ,存在 m 2 >0 , γ>0 满足对于任何 u∈ l p ( ω ) ,

‖ ( a 1 ) θ e −t( a 1 ) u ‖ q ≤ m 2 t −θ− n 2 ( 1 p − 1 q ) e −γt ‖ u ‖ p , (4)

其中,扩散群 { e −t( a 1 ) } t≥0 将 l p ( ω ) 映射到 d( ( a 1 ) θ ) 。此外,对于任何 p∈( 1,∞ ) , ε>0 ,存在 m 3 >0 , μ>0 使得对于任何 u∈ l p ( ω ) ,

‖ ( a 1 ) θ e −ta ∇⋅u ‖ p ≤ m 3 t −θ− 1 2 −ε e −μt ‖ u ‖ p .

下面回顾如下gagliardo-nirenberg不等式(详见[15] [16])。

引理3 设 u∈ l p ( ω ) , d k u∈ l q ( ω ) 且 p,q∈[ 1,∞ ] , i k ≤λ≤1 。那么存在常数 m 4 >0 ,使得:

‖ d i u ‖ m ≤ m 4 ( ‖ d k u ‖ q λ ‖ u ‖ p 1−λ ‖ u ‖ h ) , (5)

其中, 1 m − i n =λ( 1 q − k n ) ( 1−λ ) 1 p , h>0 。此外,若 q∈( 1,∞ ) 和 k−i− n q 是一个非负整数,则gagliardo-nirenberg不等式(5)适用于 i k ≤λ<1 。

3. 全局有界性

本节研究系统(2)解的全局存在性和有界性。首先,将建立解u、v、w在 l 1 ( ω ) 有界。

引理4 设(h1)~(h4)成立,且h > a,则存在常数 a i >0( i=0,1,2,3 ) 使得,对所有 t∈( 0, t max ) ,有 ‖ u( ⋅ ,t ) ‖ 1 ≤ a 0 , ‖ v( ⋅ ,t ) ‖ 1 ≤ a 1 , ‖ w( ⋅ ,t ) ‖ 1 ≤ a 2 和 ‖ u( ⋅ ,t ) ‖ ∞ ≤ a 3 。

证明:将系统(2)的第二个和第三个方程积分并求和得到:

d dt ∫ ω ( v w )=−( h−a ) ∫ ω ( v w ) ∫ ω ( ( e h−a )v−l v 2 )≤−( h−a ) ∫ ω ( v w ) ( e h−a ) 2 | ω | 4l .

然后对所有 t∈( 0, t max ) ,有 ∫ ω ( v w )≤ a 4 。由系统(2)中的第三个方程,我们有:

,

则获得 ‖ v( ⋅ ,t ) ‖ 1 和 ‖ w( ⋅ ,t ) ‖ 1 的有界性。将系统(2)的第一个和第二个方程在ω上积分并求和,得:

,

其中, a 5 =min{ c,c } 。由于ab > 0和 ‖ w( ⋅ ,t ) ‖ 1 的有界性,获得 ‖ u( ⋅ ,t ) ‖ 1 的有界性。下面我们得到:

{ u t − d 1 δu=buφ( v )−g( u )≤buφ( v )≤bbu, x∈ω, t>0, ∂u( x,t ) ∂ν =0, x∈∂ω, t>0, u( x,0 )= u 0 ( x ), x∈ω .

利用比较原理和[17] (定理3.1),我们有:

u( x,t )≤max{ 1, ‖ u 0 ‖ ∞ , ‖ u ‖ 1 }≤max{ 1, ‖ u 0 ‖ ∞ , a 0 }:= a 3 .

接下来,我们要建立 v( x,t ) 和 w( x,t ) 的 l k 有界。

引理5 假设(h1)~(h4)满足,则存在正常数 c 0 和 c 1 ,使得系统(2)的解对所有 t∈( 0, t max ) ,有:

‖ v( ⋅ ,t ) ‖ k ≤ c 0 , ‖ w( ⋅ ,t ) ‖ k ≤ c 1 .

证明:对所有 v≥0 ,定义常数 k:=n 2 和权函数

φ( μ ):= e ( 1 αμ ) −β ≤m 。 (6)

然后我们选择 β 和 ξ * 足够小以保证

β≤ β ∗ , ξ ∗ ≤ d 2 d 3 β 2k( k−1 ) α , (7)

其中,

β ∗ =min{ k−1 4k , d 2 d 3 ( k−1 ) 2 ( d 2 d 3 ) 2 k ,2γ−2, β 0 , β 1 } , (8)

β 0 = 1 h ( d 2 ( k−1 ) km m 4 2 ( | ω | a 1 ) k( 1−λ ) −a( k−1 )−e ), β 1 = 1 h ( 3 d 3 ( k−1 ) 2km m 4 2 ( | ω | a 2 ) k( 1−λ ) −a−e( k−1 ) ), (9)

且 λ∈( 0,1 ) , α≤ 2γρ β 2 。由系统(2)和假设(h1)~(h4),得到:

则

(10)

通过young不等式,得到:
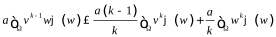
(11)

和
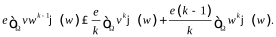
(12)

由于 −w φ ′ ( w )≤βφ( w ) ,我们得到:

(13)

和

. (14)

结合(10)~(14)得:

(15)

其中, c 2 = a( k−1 ) e hβ k , c 3 = e( k−1 ) a hβ k 。

通过young不等式,有:

(16)

(17)

和

(18)

将式(16)~(18)代入(15),得:
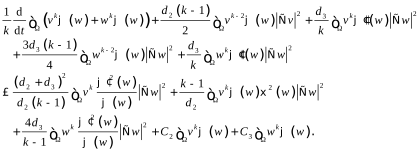
(19)

下面证明式(19)右边的前三项。对于 s≥0 ,定义:

h 1 ( s )= ( d 2 d 3 ) 2 d 2 ( k−1 ) α 2 β 2 ( 1 αs ) −2( β 1 ) φ( s ) , h 2 ( s )= ξ ∗2 ( k−1 ) d 2 ( 1 ρs ) −2γ φ( s ) ,

h 3 ( s )= 4 d 3 k−1 α 2 β 2 ( 1 αs ) −2( β 1 ) φ( s ) , h 4 ( s )= d 3 k α 2 β 2 ( 1 αs ) −2( β 1 ) φ( s ) d 3 k α 2 ( β 2 β ) ( 1 αs ) −β−2 φ( s ) .

则

h 1 ( s ) ( 1/2 ) h 4 ( s ) ≤ ( d 2 d 3 ) 2 d 2 ( k−1 ) α 2 β 2 ( 1 αs ) −2( β 1 ) φ( s ) d 3 2k α 2 ( β 2 β ) ( 1 αs ) −β−2 φ( s ) ≤ 2 ( d 2 d 3 ) 2 kβ d 2 d 3 ( k−1 ) ≤1, (20)

h 2 ( s ) ( 1/2 ) h 4 ( s ) ≤ ξ ∗2 ( k−1 ) d 2 ( 1 ρs ) −2γ φ( s ) d 3 2k α 2 ( β 2 β ) ( 1 αs ) −β−2 φ( s ) = 2 ξ ∗2 k( k−1 ) d 2 d 3 β α 2 ( 1 ρs ) −2γ ( 1 αs ) β 2 ≤ 2 ξ ∗ 2 k( k−1 ) d 2 d 3 β α 2 ≤1, (21)

我们令 h( s )= ( 1 ρs ) −2γ ( 1 αs ) β 2 ,由于 β≤2γ−2 和 α≤ 2γρ β 2 ,则 h ′ ( s )≤0 。此外,

h 3 ( s ) h 4 ( s ) ≤ 4 d 3 k−1 α 2 β 2 ( 1 αs ) −2( β 1 ) φ( s ) d 3 k α 2 ( β 2 β ) ( 1 αs ) −β−2 φ( s ) = 4kβ ( k−1 )( β 1 ) ( 1 αs ) −β ≤ 4kβ k−1 ≤1, (22)

其中, β 和 ξ * 分别满足(7)~(9)。将(20)~(22)与(19)结合,得到:

(23)

由引理3和(6)可知:
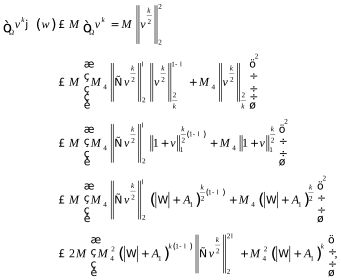
(24)

其中,

λ= kn−n 2 kn−n ∈( 0,1 ). (25)

由于式(25),意味着 2λ<2 ,由式(24)和young不等式,可得:

,

其中, c 5 =2m m 4 2 ( | ω | a 1 ) k( 1−λ ) , c 6 =2m m 4 2 ( ( | ω | a 1 ) k( 1−λ ) ( | ω | a 1 ) k ) 。

那么

(26)

其中, c 7 = 2 d 2 ( k−1 ) c 5 k 2 , c 8 = 2 c 6 d 2 ( k−1 ) c 5 k 2 。类似地,我们有:

,

其中, c 9 =2m m 4 2 ( | ω | a 2 ) k( 1−λ ) , c 10 =2m m 4 2 ( ( | ω | a 2 ) k( 1−λ ) ( | ω | a 2 ) k ) 和

(27)

其中, c 11 = 3 d 3 ( k−1 ) c 9 k 2 , c 12 = 3 d 3 c 10 ( k−1 ) c 9 k 2 。将式(26)和式(27)代入式(23)得到:

然后我们选择合适的a、e和h来确保:

c 2 − c 7 <0 , c 3 − c 11 <0 .

我们得到:

1 k d dt ∫ ω ( v k φ( w ) w k φ( w ) ) c 13 ∫ ω ( v k φ( w ) w k φ( w ) )≤ c 14 ,

其中, c 13 =min{ c 7 − c 2 , c 11 − c 3 } , c 14 = c 8 c 12 >0 。

因此,我们有:

∫ ω ( v k w k )≤ ∫ ω ( v k φ( w ) w k φ( w ) )≤c .

然后利用引理5中的结果证明 v( x,t ) 的 l ∞ 有界。

引理6 假设(h1)~(h4)满足,则存在一个正常数 b 0 >0 ,使得系统(2)的解对所有 t∈( 0, t max ) ,有:

‖ v( ⋅ ,t ) ‖ ∞ ≤ b 0 , (28)

证明:我们使用半群理论(参见文献[15] [18])得到v的 l ∞ 有界。首先,我们证明对于任意 τ∈( 0, t max ) ,存在一个常数 b 1 ( τ )>0 ,对于 t∈( τ, t max ) 使得:

‖ w( ⋅ ,t ) ‖ 1,p ≤ b 1 ( τ ) ,

设 τ∈( 0, t max ) 使得 τ<1 ,并选择 q:=n 2 、 n<p≤∞ 和 θ∈( 1 2 ( 1 n q − n p ),1 ) 。然后对系统(2)中的第三个方程使用常数变易公式,可得:

w( ⋅ ,t )= e −t( a d h ) w 0 e ∫ 0 t e −( t−s )( a d h ) w( ⋅ ,s )ds .

由式(3)和式(4)我们得到:

‖ w( ⋅ ,t ) ‖ 1,p ≤ b 2 ‖ ( a d h ) θ w( ⋅ ,t ) ‖ q ≤ b 2 t −θ e −γt ‖ w 0 ‖ q b 2 ∫ 0 t ( t−s ) −θ e −γ( t−s ) ‖ w( ⋅ ,s ) ‖ q ds ≤ b 2 t −θ b 2 ∫ 0 t ( t−s ) −θ e −γ( t−s ) ds ≤ b 2 t −θ b 2 ∫ 0 ∞ σ −θ e −γσ dσ ≤ b 2 ( τ −θ 1 ):= b 1 ( τ ) (29)

其中, b 2 在不同行表示不同常数,且 γ>0 。由于p > n,对任意 t∈( τ, t max ) 有:

‖ v( ⋅ ,t ) ‖ ∞ ≤ b 3 ( τ ) .

下面,通过使用常数变易公式,我们有:

v( ⋅ ,t )= e −t( a d c ) v 0 ∫ 0 t e −( t−s )( a d c ) f( u( ⋅ ,s ),v( ⋅ ,s ),w( ⋅ ,s ) )ds            − ∫ 0 t e −( t−s )( a d c ) ∇⋅( v( ⋅ ,s )ξ( w( ⋅ ,s ) )∇w( ⋅ ,s ) )ds         := v 1 v 2 v 3 ,

这里 f( u,v,w )=aw−l v 2 −uφ( v ) 。对于 v 1 ,我们有:

‖ v 1 ( ⋅ ,t ) ‖ ∞ ≤ b 4 τ −κ e −ϵt ‖ v 0 ‖ ∞ ≤ b 4 τ −κ ‖ v 0 ‖ ∞ ,

其中, κ∈( n 2q ,1 ) , ϵ>0 。

对于 v 2 ,在引理2中,设h = 0, q:=n 2 和 p=∞ ,因此我们选择 ρ∈( n 2q , 1 2 ) 。在这种情况下,我们有 ε∈( 0, 1 2 −ρ ) 。那么,存在正常数 b 5 和 μ ,对任意 t∈( 0, t max ) 使:

‖ v 2 ( ⋅ ,t ) ‖ ∞ ≤ b 5 ‖ ( a d c ) ρ v 2 ( ⋅ ,t ) ‖ q ≤ b 5 ∫ 0 t ‖ ( a d c ) ρ e −( t−s )( a d c ) ∇⋅( v( ⋅ ,s )ξ( w( ⋅ ,s ) )∇w( ⋅ ,s ) ) ‖ q ds ≤ b 5 ∫ 0 t e −( t−s ) ‖ ( a d c ) ρ e −( t−s ) a d ∇⋅( v( ⋅ ,s )ξ( w( ⋅ ,s ) )∇w( ⋅ ,s ) ) ‖ q ds ≤ b 5 ∫ 0 t ( t−s ) −ρ− 1 2 −ε e −( μ 1 )( t−s ) ‖ v( ⋅ ,s )ξ( w( ⋅ ,s ) )∇w( ⋅ ,s ) ‖ q ds ,

由式(29)和引理5可知,存在 b 6 >0 ,对于 t∈( τ, t max ) 使得:

‖ v( ⋅ ,t )ξ( w( ⋅ ,t ) )∇w( ⋅ ,t ) ‖ q ≤ b 6 .

因此,对于任意 t∈( τ, t max ) 有:

‖ v 2 ( ⋅ ,t ) ‖ ∞ ≤ b 5 b 6 ∫ 0 t ( t−s ) −ρ− 1 2 −ε e −( μ 1 )( t−s ) ds ≤ b 5 b 6 ∫ 0 ∞ σ −ρ− 1 2 −ε e −( μ 1 )σ dσ ≤ b 7 γ( 1 2 −ρ−ε ), (30)

这里 γ( x ) 是gamma函数, μ>0 。由于 1 2 −ρ−ε>0 ,则 γ( 1 2 −ρ−ε ) 是正实数。

最后,对于 v 3 ,利用式(3)和(4),设h = 1, q:=n 2 和 n<p≤∞ ,因此我们可以选择 δ∈( 1 2 ( 1− n p n q ),1 ) ,则:

‖ v 3 ( ⋅ ,t ) ‖ 1,p ≤ c 1 ‖ ( a d c ) θ v 3 ( ⋅ ,t ) ‖ q ≤ b 8 ∫ 0 t ( t−s ) −δ e −γ( t−s ) ‖ f( u( ⋅ ,s ),v( ⋅ ,s ),w( ⋅ ,s ) ) ‖ q ds ≤ b 8 ∫ 0 t ( t−s ) −θ e −γ( t−s ) ‖ aw( ⋅ ,s )−l v 2 ( ⋅ ,s )−buφ( v( ⋅ ,s ) ) ‖ q ds ≤ b 8 ∫ 0 t ( t−s ) −θ e −γ( t−s ) ( ‖ u( ⋅ ,s ) ‖ ∞ ‖ v( ⋅ ,s ) ‖ q ‖ w( ⋅ ,s ) ‖ q )ds ≤ b 8 ∫ 0 t ( t−s ) −θ e −γ( t−s ) ds ≤ b 8 ∫ 0 ∞ σ θ e −γσ dσ ≤ b 8 γ( 1−θ ),

其中,当 1−θ>0  , γ>0 ,则 γ( 1−θ )>0 。对于p > n,根据sobolev嵌入定理,我们有:

‖ v 3 ( ⋅ ,t ) ‖ ∞ ≤ b 9 γ( 1−θ ) . (31)

因此,通过(28)、(30)和(31),对于 t∈( τ, t max ) ,我们得到 ‖ v( ⋅ ,t ) ‖ ∞ 是有界的。

现在我们来证明定理1。

证明:根据引理1,证明了在 ω×( 0,∞ ) 上 ( u( x,t ),v( x,t ),w( x,t ) ) 是有界的。

4. 结论

本章研究了在齐次neumann边界条件下的有界区域上具有年龄结构和趋化项的捕食者–食饵模型。通过构造辅助函数的方法证明了在neumann边界条件下的有界区域上,系统解的全局存在性和一致有界性。我们把此结论应用到如下具体系统:

g( u )= k 1 u k 2 u 2 , φ( v )= bv h v , ξ( w )= ξ * .

该系统的解是全局存在且一致有界的。

参考文献

[1] allesina, s. and tang, s. (2012) stability criteria for complex ecosystems. nature, 483, 205-208.
[2] kareiva, p. and odell, g. (1987) swarms of predators exhibit “preytaxis” if individual predators use area-restricted search. the american naturalist, 130, 233-270.
[3] ainseba, b., bendahmane, m. and noussair, a. (2008) a reaction-diffusion system modeling predator-prey with prey-taxis. nonlinear analysis: real world applications, 9, 2086-2105.
[4] lee, j.m., hillen, t. and lewis, m.a. (2009) pattern formation in prey-taxis systems. journal of biological dynamics, 3, 551-573.
[5] tao, y. (2010) global existence of classical solutions to a predator-prey model with nonlinear prey-taxis. nonlinear analysis: real world applications, 11, 2056-2064.
[6] wu, s., shi, j. and wu, b. (2016) global existence of solutions and uniform persistence of a diffusive predator-prey model with prey-taxis. journal of differential equations, 260, 5847-5874.
[7] wang, g. and wang, j. (2021) pattern formation in predator prey systems with consuming resource and prey-taxis. applied mathematics letters, 111, article id: 106681.
[8] he, x. and zheng, s. (2015) global boundedness of solutions in a reaction-diffusion system of predator-prey model with prey-taxis. applied mathematics letters, 49, 73-77.
[9] wang, j. and wang, m. (2019) global solution of a diffusive predator-prey model with prey-taxis. computers & mathematics with applications, 77, 2676-2694.
[10] winkler, m. (2017) asymptotic homogenization in a three-dimensional nutrient taxis system involving food-supported proliferation. journal of differential equations, 263, 4826-4869.
[11] xiang, t. (2018) global dynamics for a diffusive predator-prey model with prey-taxis and classical lotka-volterra kinetics. nonlinear analysis: real world applications, 39, 278-299.
[12] xu, s. (2014) dynamics of a general prey-predator model with prey-stage structure and diffusive effects. computers & mathematics with applications, 68, 405-423.
[13] xu, h., wang, j. and xu, x. (2022) dynamics and pattern formation in a cross-diffusion model with stage structure for predators. discrete and continuous dynamical system-b, 27, 4473-4489.
[14] mi, y., song, c. and wang, z. (2023) global existence of a diffusive predator-prey model with prey-stage structure and prey-taxis. zeitschrift für angewandte mathematik und physik, 74, article no. 90.
[15] horstmann, d. and winkler, m. (2005) boundedness vs. blow-up in a chemotaxis system. journal of differential equations, 215, 52-107.
[16] stinner, c., tello, j.i. and winkler, m. (2013) competitive exclusion in a two-species chemotaxis model. journal of mathematical biology, 68, 1607-1626.
[17] alikakos, n.d. (1979) lp bounds of solutions of reaction-diffusion equations. communications in partial differential equations, 4, 827-868.
[18] winkler, m. (2010) absence of collapse in a parabolic chemotaxis system with signal‐dependent sensitivity. mathematische nachrichten, 283, 1664-1673.
为你推荐
凯发娱乐注册的友情链接
网站地图